把插头插进接口,对人几乎不用解释;机器人却会卡在最后几毫米。它知道该怎么做,只是还不能稳定地把这件事做对。从知道到做到,中间隔着的不是一段控制程序,而是一整套行动机制。
WRC观察
把一个插头插进接口,对人来说几乎不需要解释。看见接口,对准方向,稍微调整角度,再用合适的力量推进去。但对机器人来说,最难的地方可能恰恰发生在最后几毫米。它已经认出了插头,也知道任务是“插进去”,甚至规划出了大致正确的动作。可只要位置偏了一点、角度歪了一点,或者施加的力量不合适,插头就可能卡在接口外面。
这时,机器人不是“不知道答案”。它是知道应该做什么,却还不能稳定地把这件事做对。这正是具身 AI 进入真实工作时最容易被低估的难题。
在数字世界里,“理解正确”和“输出正确”之间已经存在距离。到了物理世界,中间还多了一整段真实行动。机器人需要把目标变成空间位置,把位置变成运动轨迹,再把轨迹变成关节、手指和力量的连续控制。最后,它还要判断动作是否真的产生了预期结果。所以,一个机器人完成任务,至少包含三种不同的“正确”。
第一种是理解正确:它要知道哪个是目标物体,任务要求是什么,哪些东西不能碰。第二种是动作正确:它要走到合适位置,用合适角度接近,控制速度和力量,避开障碍。第三种是结果正确:零件是不是已经放进夹具?杯子有没有滑落?包装有没有被压坏?
理解可能是对的,动作看起来也基本正确,最终结果仍然可能不合格。这也是为什么“机器人看懂了”与“机器人会工作了”之间,还有很长一段距离。
最后几毫米,不只是精度问题
很多人会把这种失败理解成机械精度不够。精度当然重要,但真实问题比“差了几毫米”更复杂。摄像头看到的位置,未必就是机械手真正到达的位置;物体可能被遮挡,也可能在抓取时轻微移动;金属、塑料、纸盒和软包装的摩擦与变形不同;同一种零件用久以后,也会出现磨损和公差变化。
机器人还必须处理接触。手指碰到物体以后,是继续用力,还是已经抓紧?插头遇到阻力,是角度不对,还是已经到底?纸杯能承受多大力量,塑料袋的重心又在哪里?这些都不能只靠“看见”解决。它还需要触觉、力觉、运动控制、本体结构和夹具共同工作。模型知道“轻轻拿起杯子”是什么意思,不代表机器已经知道这一只杯子此刻应该用多大力量。
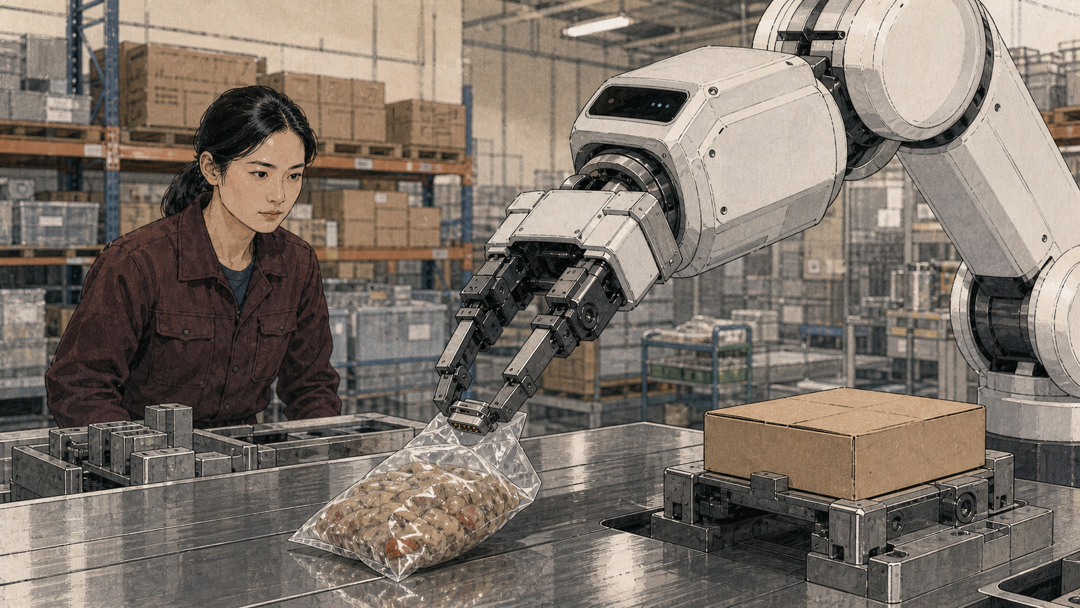
因此,今年世界机器人大会的技术讨论里,受到关注的不只有 VLA 和世界模型,也包括灵巧手、触觉、力控、视觉定位和双臂协同。机器人应用赛同样把视觉识别、定位、力控反馈、双臂协同和作业流程放在一起考察。这说明行业正在面对一个更现实的问题:最后几毫米不是某一个模型、某一只手或者某一种传感器单独完成的,而是整条技术链必须同时对上。
一次成功,为什么很难变成长期成功
单次任务还有另一层欺骗性。假设机器人顺利抓起一个箱子,这只能证明它在当时的光线、位置、重量和摆放方式下成功了一次。真实工作会不断改变条件:下一只箱子可能更软,胶带会反光,标签遮住边缘,托盘位置发生偏移,旁边还多了一件物品。对人来说,这些变化往往只是随手调整。对机器人来说,它们可能意味着输入已经离开训练和调试时熟悉的范围。
VLA 等模型试图让机器人把视觉、语言和动作连接起来,提高对新物体、新指令和新环境的适应能力;世界模型则试图帮助它预测行动之后会发生什么。这些方向已经带来明显进步,但不能把“泛化能力提高”写成“机器人已经能够适应任何现场”。研究测试中的新物体、新背景和新任务,仍然有明确范围。真实企业里的异常没有固定题库,也不会在每次失败后自动把场景恢复到起点。
实验是在测能力上限,企业是在测可重复的下限。
而且,一个工作任务很少只有一个动作。机器人可能先识别物料,再移动到工位,调整姿态,抓取、搬运、放置,最后确认结果。每一步的小概率错误,都会沿着任务链继续累积。因此,企业不能只问某个动作的最高成功率,更应该问的是:连续完成一百个完整任务时,有多少次需要重试?多少次需要人工接管?失败以后平均多久恢复?最终交付了多少合格结果?这正是004留下的验收问题,在技术层的进一步展开。
真正稀缺的,不只是成功数据
要让机器人应对更多变化,数据是绕不开的基础。但机器人数据与普通图片和文本不同。一段“人拿起杯子”的视频,不一定包含机器人真正需要的信息。它还要知道手从哪里接近、关节怎样运动、用了多大力量、杯子有没有滑动,以及失败以后人做了什么调整。这些数据可以来自人类示范、遥操作、真实机器人运行,也可以通过仿真和合成方式扩充。每一种方法都解决一部分问题,也都有边界:遥操作可以把人的动作转成机器人数据,但遥操作完成任务,不等于机器人已经能够自主完成;仿真可以快速生成大量样本,但现实中的摩擦、反光、形变、磨损和偶发干扰很难被完整复制。
更容易被忽略的是失败数据。如果训练数据里只有“正确抓取”,机器人可能学会在熟悉条件下重复成功,却不知道物体滑落、抓偏或者被遮挡时应该怎么办。真正进入经营现场以后,失败、异常和人工纠正反而可能成为最有价值的反馈。但这里仍然要守住002已经建立的边界:
记录失败,不等于机器人会在现场自动学习。
这些记录是否能够进入下一轮改进,还要经过数据清洗、人工审核、标注、训练、测试和版本发布。企业也要知道,新版本改变了什么,是否需要重新验证,出现问题能不能回退。持续学习不是一句“越用越聪明”的宣传语,而是一套有成本、有风险、需要治理的工程机制。
真正的能力,是知道什么时候不能继续
机器人进入真实工作以后,最重要的能力未必是每次都坚持完成任务。有时,它更应该知道什么时候停下来:抓取不稳时降低力量,位置不确定时重新观察,连续尝试仍然失败时请求人工接管,遇到人员进入危险区域时立即停止。这不是“不够自主”。相反,能够识别自己的能力边界,是机器人进入经营现场的基本条件。
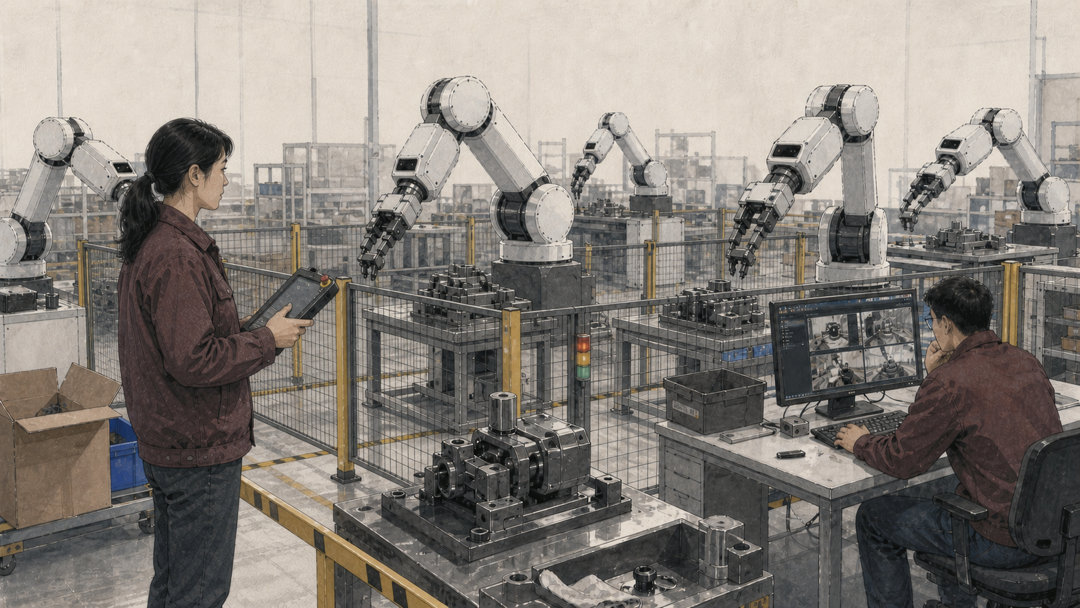
企业需要验收的也不只是成功率,还包括失败检测、降级运行、安全停止、人工接管和任务恢复。如果机器人每次遇到异常都需要工程师从头重置,它就很难成为一段可持续调用的工作能力;如果它不知道自己失败了,继续带着错误结果进入下一道流程,风险会更大。所以,真正成熟的机器人不是一台“从不犯错”的机器,而是一台在出错时能够被发现、被限制、被接回,并把过程完整记录下来的机器。
这会直接改变企业选择机器人任务的顺序。对于县域工厂、仓库、门店和服务企业,最适合先进入的往往不是最炫、最开放、最像人的任务,而是高频、重复、边界清楚、结果容易检验、异常能够人工接回的任务。先让机器人在一个清楚的工作包里稳定产生合格结果,再逐步扩大物体、环境和任务范围,比一开始追求“什么都会”更接近经营现实。
从 OPCBoss 的视角看,具身 AI 真正增加的,不只是机器对世界的理解能力。它还把数字判断带进了一个会产生力量、位移、损耗和安全后果的现实环境。
从知道到做到,中间隔着的不只是一段控制程序,而是一整套能够验证结果、处理异常、接受接管并留下责任记录的行动机制。
会行动,是进入经营现场的能力条件;能够稳定完成、验证结果并在失败时安全接回,才接近企业可用的工作能力。但即使一台机器人已经跨过最后几毫米,能够稳定完成限定任务,企业也还没有自动获得机器人能力。它仍然需要接入流程、系统、权限、安全、运维、数据和责任机制。这正是下一篇需要回答的问题:企业买了一台机器人,为什么还没有获得机器人能力?
甲叔判断
看机器人演示,最容易上头的就是“它已经懂了”。但懂和会之间,隔着的是最后几毫米,也是几百次重复里才会暴露的偏差。企业真正要问的不是“它最高能做到什么”,而是“它在连续一百次里能稳定做到什么,失败时多久能被接回”。实验测的是上限,经营测的是下限,这两者不是一回事。
OPCBoss 方法
评估机器人,不要看单步成功率的最高值,要看完整任务的可重复下限:连续一百个完整任务里,重试多少次、人工接管多少次、失败后平均多久恢复、最终交付了多少合格结果。出了“最后几毫米”的失败,先找原因再花钱——光线、夹具、公差、摩擦的问题,工程手段往往比换大模型更便宜、更稳定。这也是 OPC化的判断:稳定压倒通用,先在一个边界清楚的工作包里跑出合格结果,再放大范围。
经营现场怎么做
- 用完整任务测,不用单步演示测。连续跑真实物料,记录最终合格结果、重试次数、人工介入、恢复时间和损坏返工,单步成功率只说明局部能力。
- 先找失败原因,再决定花钱方向。光线、夹具、公差、摩擦、末端工具的问题先改工程条件;只有物体和环境经常变化时,才评估感知、规划和力控升级。
- 把“出错怎么办”写进验收。失败检测、安全停止、人工接管、任务恢复和数据记录,一条都不能少;说不清失败怎么收场的方案,不进合同。